导师
导师
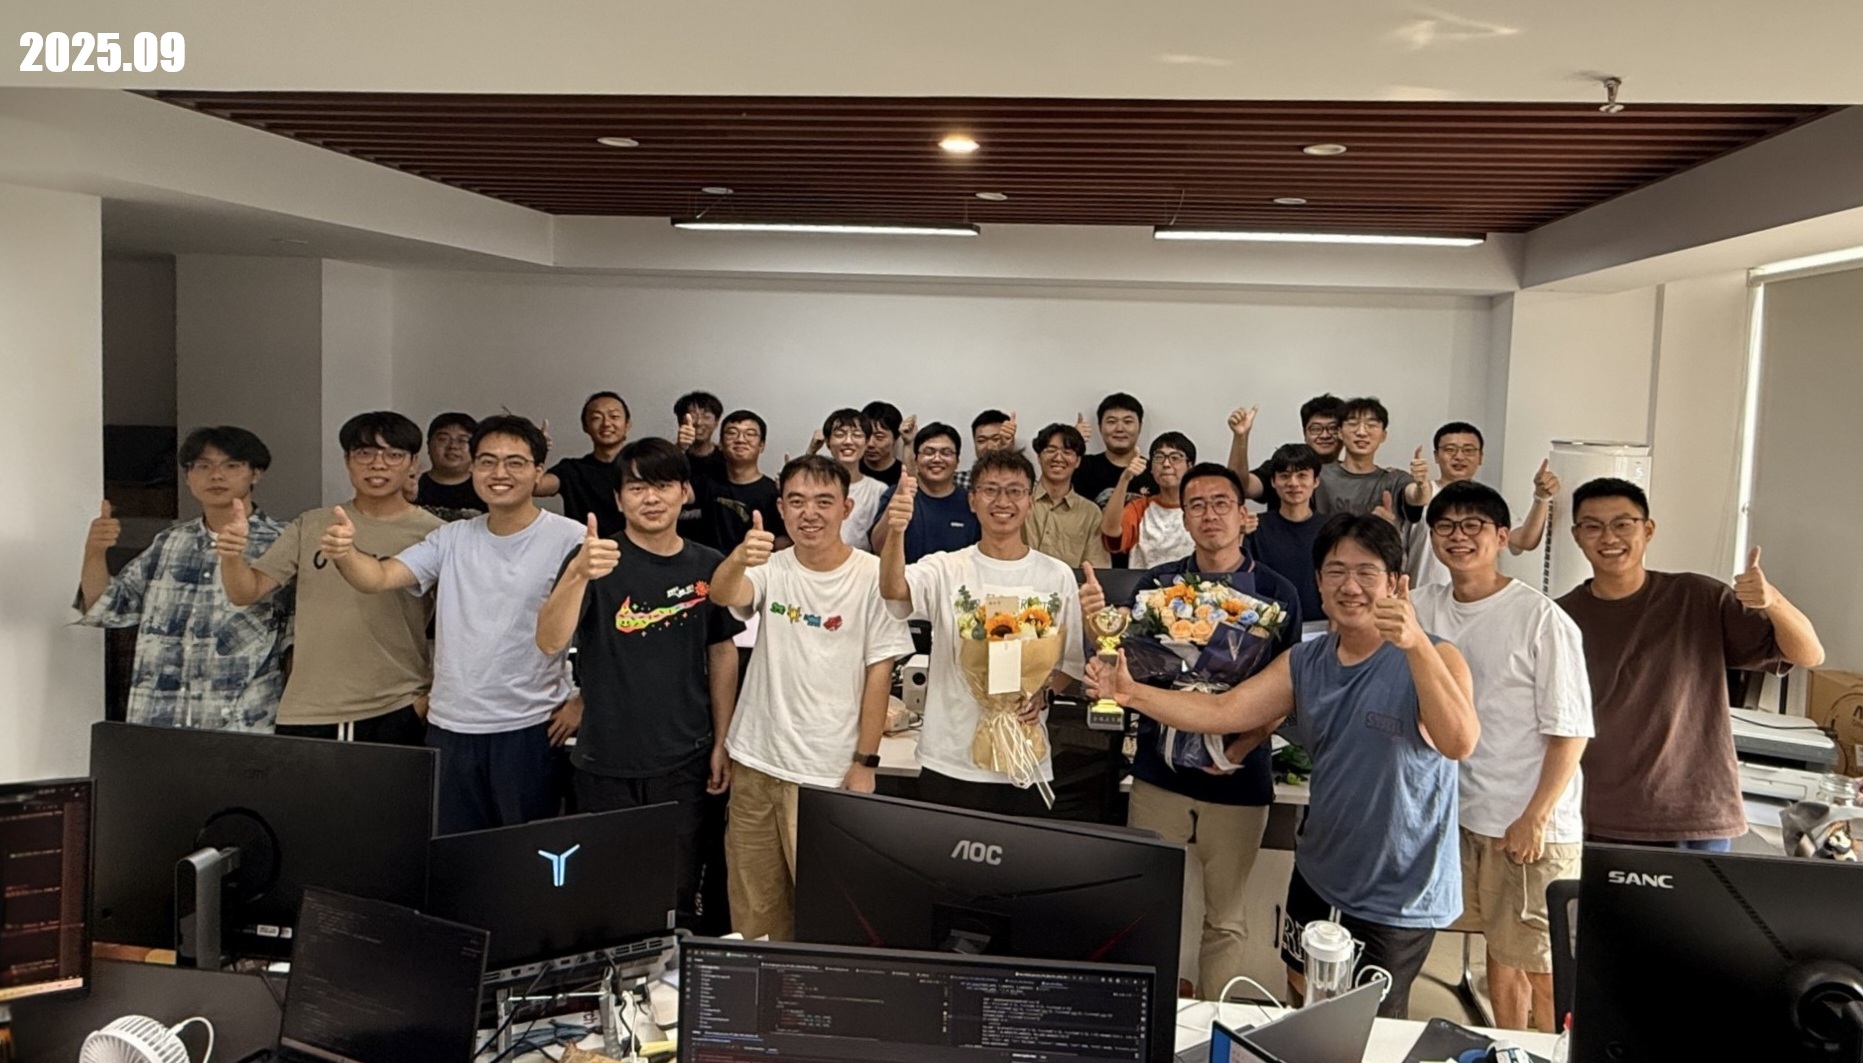
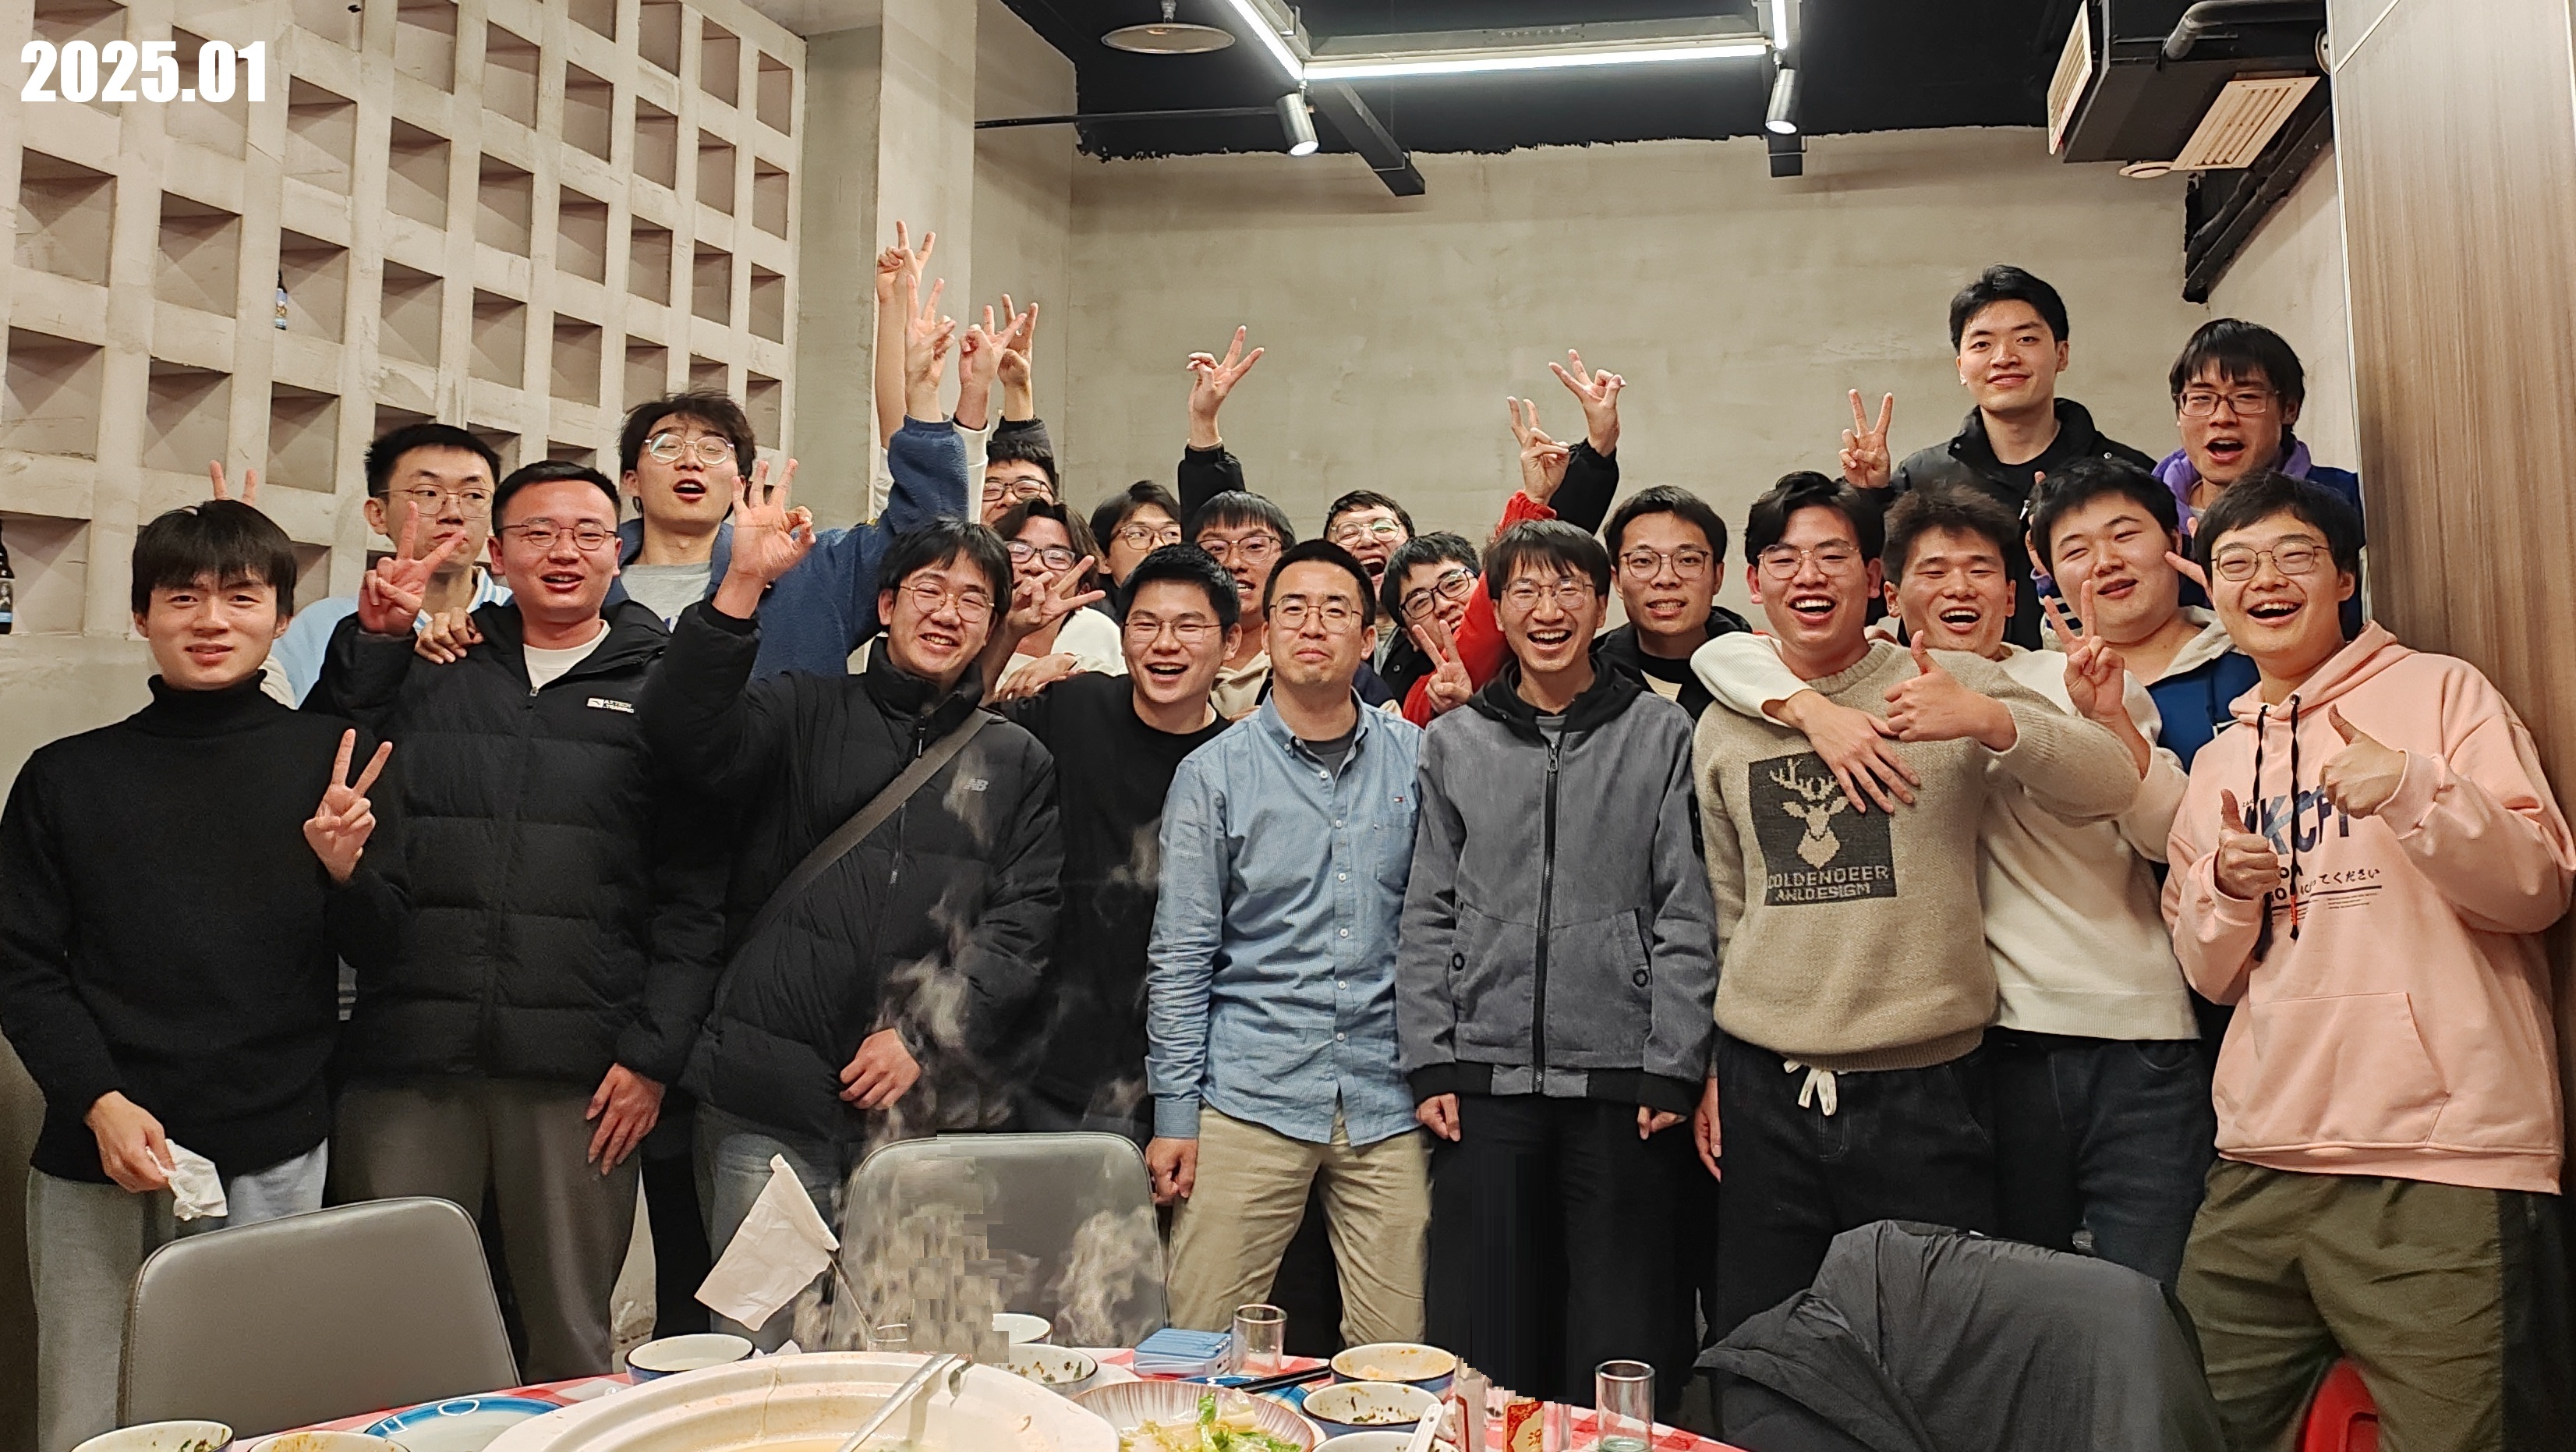
照片墙
博士
博士
博士
博士
博士
博士
博士
博士
博士
博士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
硕士
霍天赐
毕业时间: 2026年6月
就职单位: 浙江吉利汽车研究院有限公司(吉利汽车研究院)
岗位: 人工智能算法研究岗
陈志贵
毕业时间: 2026年6月
就职单位: 深圳引望智能技术有限公司(引望)
岗位: ADS算法研究与技术开发部
薛启泓
毕业时间: 2026年6月
就职单位:浙江零跑科技股份有限公司(零跑汽车)
岗位: 算法工程师
李波
毕业时间: 2026年6月
就职单位: 深圳市卓驭科技有限公司(卓驭科技)
岗位: 系统安全工程师
余海
毕业时间: 2026年6月
就职单位: 深圳引望智能技术有限公司(引望)
岗位: AI 算法工程师
邵金远
毕业时间: 2026年6月
就职单位: 理想汽车(理想)
岗位: VLA推理加速
王柯永
毕业时间: 2026年6月
就职单位: 深圳引望智能技术有限公司(引望)
岗位: AI 算法工程师
胡乾
毕业时间: 2026年6月
就职单位: 重庆长线智能科技有限责任公司(长线智能)
岗位: 软件测试工程师
关于我们
10
博士生
10
联合培养博士生
41
硕士生
41
联合培养硕士生
2
教职工
8
毕业成员
博士
Lu Gan
博士研究生
2023年9月入学攻读博士,主要研究视觉语言模型在自动驾驶中的应用。目前聚焦于利用视觉语言模型理解自动驾驶复杂场景,同时开展视觉语言模型/语言模型轻量化研究。未来计划探索多智能体协同决策与规划。
研究方向:
• 视觉语言模型(VLM)
• 轻量化/模型压缩
• 多智能体协同决策与规划
陈育罕
博士研究生
车辆感知方向博士研究生(2024年9月入学)、TinyML 专业研究者和嵌入式 AI 开发者,具备轻量化 AI 模型设计、开发与部署经验。研究还涉及新视角合成与四维事件分析。
研究方向:
• 低层视觉与中层视觉图像处理
• NVS 三维重建
• 高斯泼溅
• 硬件 PCB 产品设计与制造
更多
https://www.zhihu.com/people/qiao-han-80-16
欧阳德霖
博士研究生
2021年获学士学位、2024年获硕士学位,毕业于深圳大学机电与控制工程学院。目前在重庆大学机械与车辆工程学院攻读博士,研究兴趣包括深度强化学习、智能车辆规划与控制。
研究方向:
• 自动驾驶决策
• 基于强化学习的决策算法
戚凌锋
博士研究生
研究聚焦自动驾驶协同感知,主要开展路侧三维重建、新视角合成与多传感器融合算法研究。曾通过三维仿真项目开发基于向量量化的低带宽融合方法,未来将继续推进车路协同感知技术。
研究方向:
• 多传感器融合感知
• 点云数据处理
• 路侧三维重建
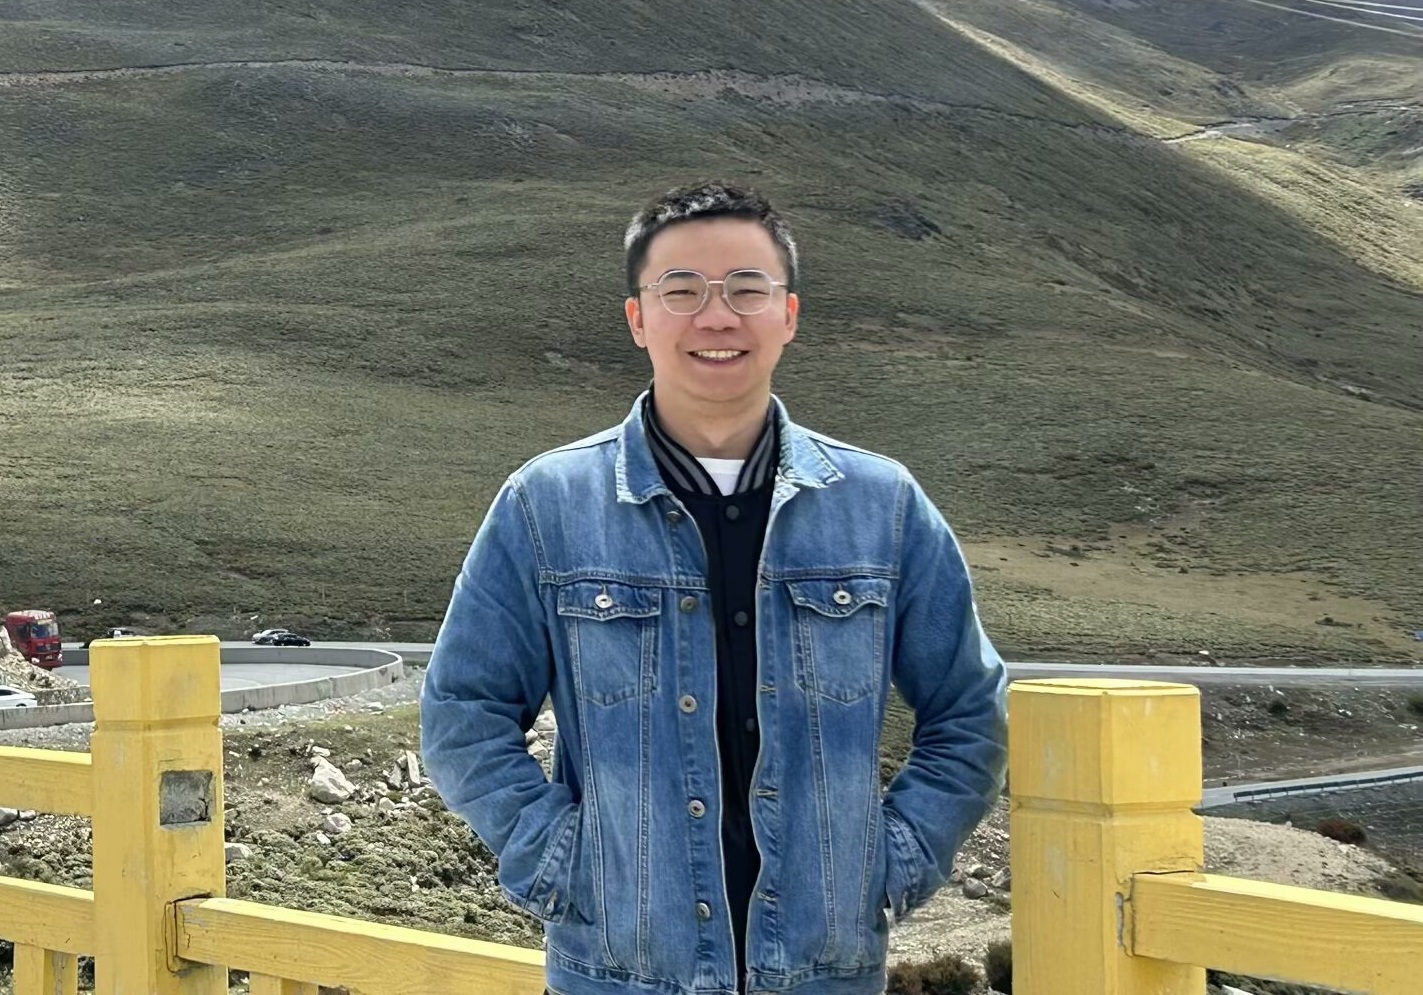
黄祥飞
博士研究生
研究聚焦动态场景重建,参与了面向自动驾驶的高保真仿真系统开发。未来将探索用于验证感知算法和测试端到端自动驾驶仿真系统的多模态传感器数据生成。
研究方向:
• 动态场景重建
• 端到端仿真数据生成
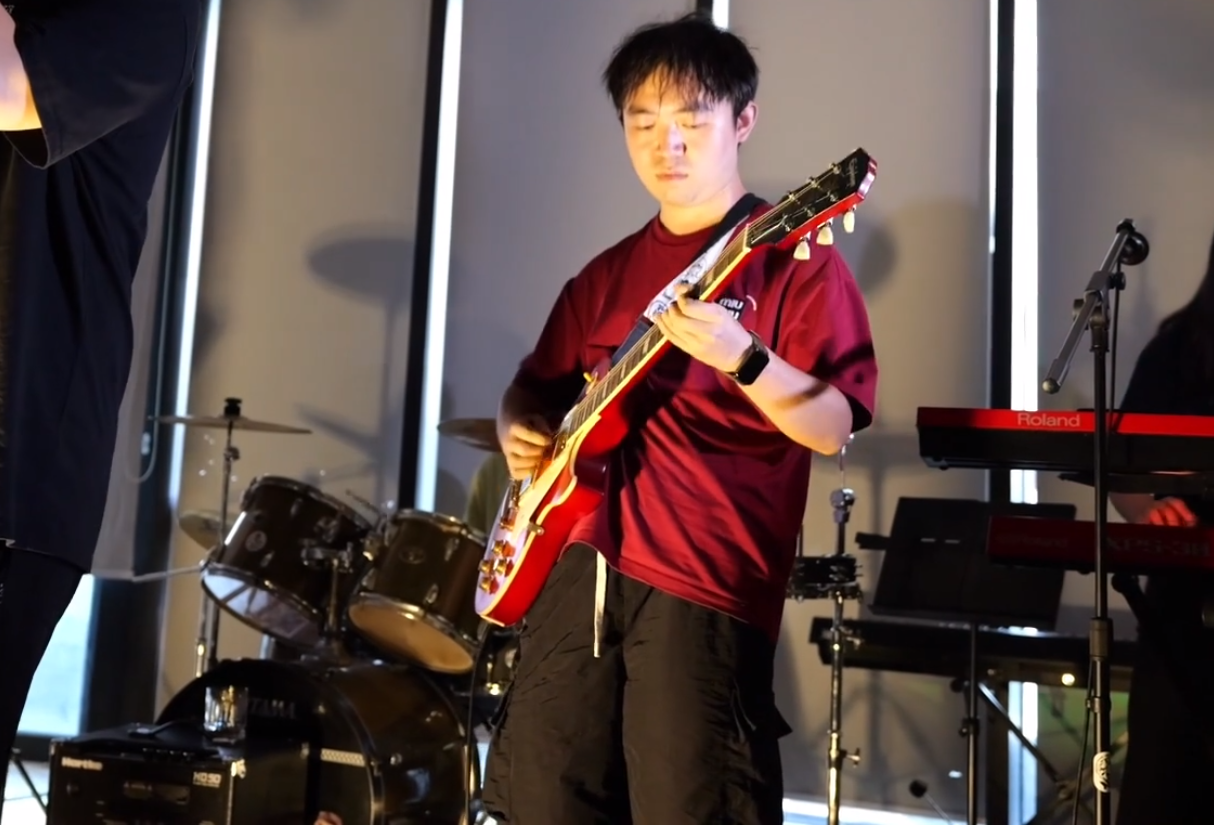
曹隆
博士研究生
主要研究方向是自动驾驶场景生成与多传感器融合感知。目前参与实验室智能驾驶仿真平台建设,负责静态场景重光照。
研究方向:
• 多传感器融合感知
• 生成模型
• 三维场景重建
钱科飞
博士研究生
主要研究方向是自动驾驶场景仿真,目前从事动态与可编辑相关任务。即将开始博士阶段学习,后续将进一步细化和拓展研究方向。
研究方向:
• 图像处理
• 深度学习
• 三维/四维重建
• 生成模型
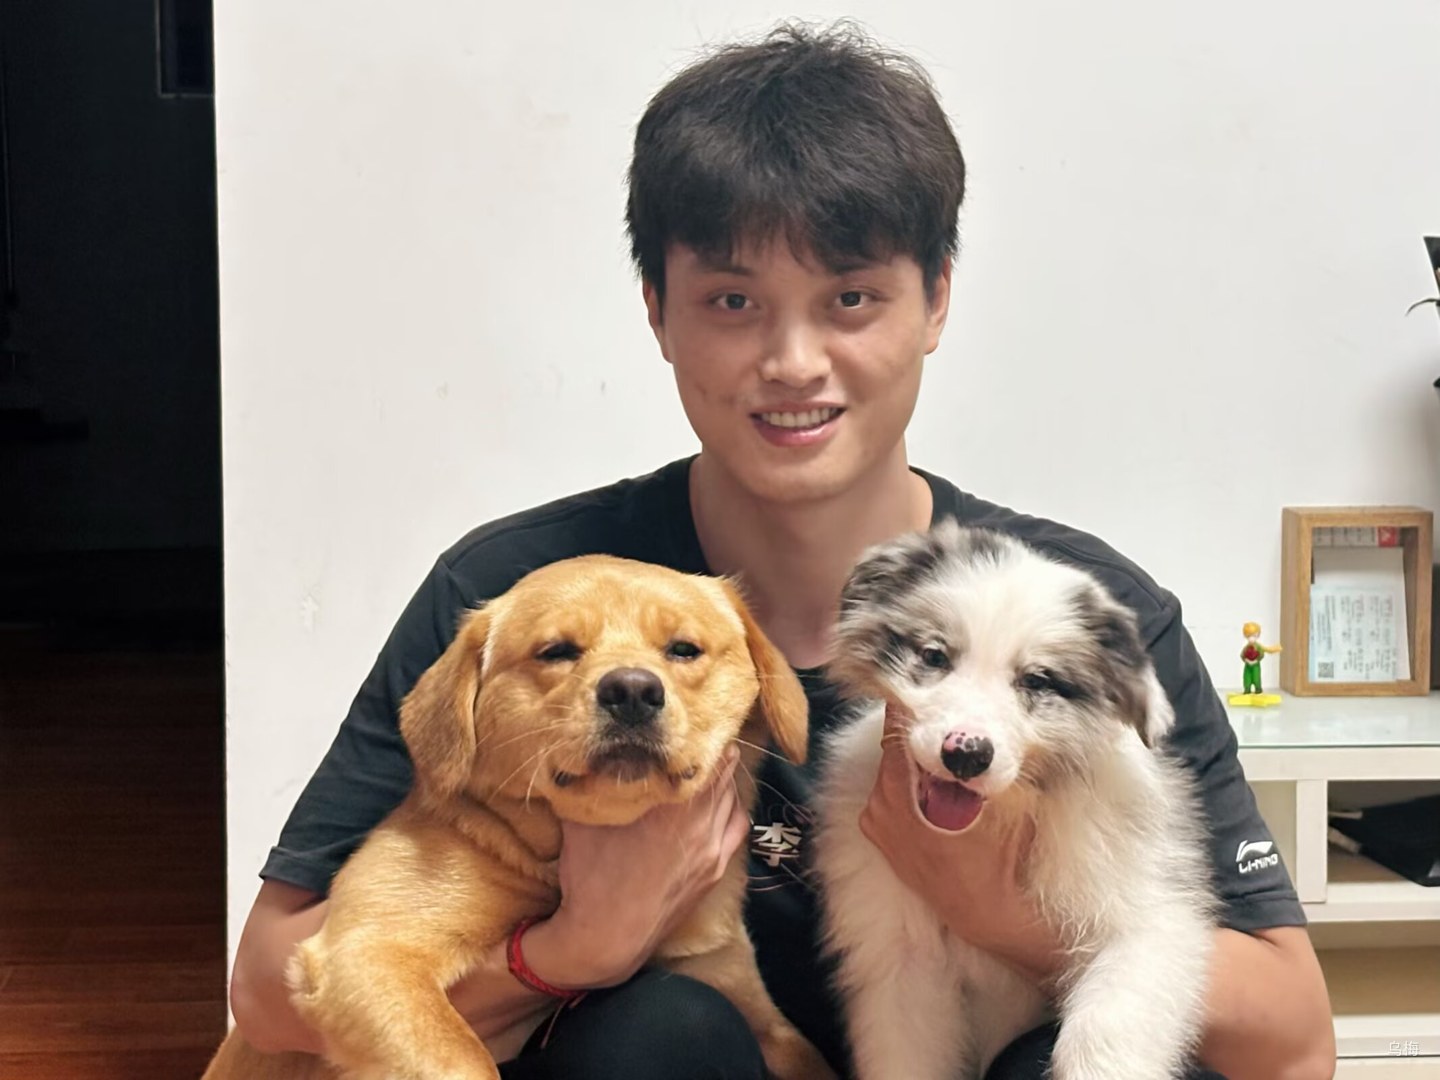
蹇秋伟
博士研究生
主要研究方向为自动驾驶环境感知与三维场景重建,目前专注于前馈式3D高斯方法研究,重点开展复杂场景下的三维重建、新视角合成及相关算法优化。未来计划进一步探索前馈高斯与自动驾驶环境感知任务的结合,提升复杂动态场景下的三维感知、重建精度与环境表征能力。
研究方向:
• 前馈高斯
黄世纪
博士研究生
主要研究方向为轨迹预测(2022-2025),轨迹规划(2026-至今)。参与实车测试精益化路线设计项目,开发自动生成用于实车测试的路径算法,包括多种测试功能。
研究方向:
• 时序预测
• 端到端
李冠中
博士研究生
主要研究方向为自动驾驶领域的世界模型,目前还在努力学习中...
研究方向:
• 自动驾驶
• 世界模型
薛启泓
博士研究生
主要研究自动驾驶决策与控制,目前专注于大模型赋能的单车智能与多车协同控制。在实验室期间参与了多个项目并积累了丰富实践经验,未来计划探索 AI4Vehicle 的不同方向。
研究方向:
• 智能驾驶决策
• 大语言模型
• 人工智能
Bo Li
硕士研究生
主要研究车联网网络安全,目前专注于身份认证机制,目标是构建安全、可靠的车联网生态。欢迎与相关方向的研究者开展交流合作,共同推进学术研究。
研究方向:
• 车联网安全
邵金远
硕士研究生
主要研究视频目标分割与视觉语言大模型推理加速。在实验室期间参与了基于 Qt 应用框架的工业软件端到端开发,实现了多任务系统的并行执行与交互优化。
研究方向:
• 视频目标分割
• 视觉语言模型
霍天赐
硕士研究生
主要研究自动驾驶感知,目前重点关注视觉语言模型压缩技术。在实验室期间开展了图像处理、视觉语言模型感知与模型压缩研究,完成了基于多网络架构的强一致性镜面高光去除算法和基于 N:M 稀疏结构的视觉语言模型剪枝技术。未来将探索视觉语言模型在车载系统中的应用与部署。
研究方向:
• 深度学习
• 视觉语言模型(VLM)
• 模型压缩
余海
硕士研究生
主要研究自动驾驶规划,目前聚焦交互式预测与规划优化。未来将探索大规模模型的量化与部署。
研究方向:
• 自动驾驶决策与规划
陈志贵
硕士研究生
主要研究自动驾驶感知,目前聚焦融合四维毫米波雷达与图像的三维目标检测算法。
研究方向:
• 多传感器融合
胡乾
硕士研究生
主要研究自动驾驶真实道路测试用例构建,参与过测试路线生成相关项目。
研究方向:
• 自动驾驶功能测试
• 自动驾驶测试场景库构建
康炳翔
硕士研究生
研究聚焦三维重建,尤其是高保真车辆建模与动态场景重建。在实验室参与了狭窄反光空间机器人导航的碰撞检测与预警算法开发,并完成了基于深度估计的算法和点云模型加载可视化软件模块。未来将继续探索三维重建领域的新问题。
研究方向:
• 三维重建
• SLAM
蒋涛
硕士研究生
主要研究基于强化学习的自动驾驶决策与控制,目前专注于多智能体大模型决策与控制。在实验室期间参与了基于三维高斯的自动驾驶仿真器项目,负责局部高斯点云编辑与部署。
研究方向:
• 基于强化学习的车辆决策与控制
张骏杰
硕士研究生
研究聚焦多传感器融合定位与建图系统(SLAM)、多传感器仿真以及激光雷达点云处理与配准。
研究方向:
• 多传感器融合
• 传感器仿真
• SLAM
李珂
硕士研究生
在实验室期间主要从事动态三维重建与基于 Unreal Engine 5 的高斯点云插件开发。
研究方向:
• 动态三维重建
郭晨飞
硕士研究生
主要研究自动驾驶数据合成算法,已建立图像数据合成流程,并持续开展轨迹数据生成研究。
研究方向:
• 数据合成
• 轨迹预测
• 图像协调
邹杰
硕士研究生
主要研究自动驾驶场景三维重建,目前专注于基于生成模型和三维高斯泼溅(3DGS)的重建。在实验室期间参与了车辆仿真测试场景构建,并开发了动态目标编辑模块。
研究方向:
• 自动驾驶场景三维重建
王英臣
硕士研究生
主要研究自动驾驶决策,目前专注于复杂环境中的基于强化学习的决策。
研究方向:
• 自动驾驶决策
• 扩散模型
颜骏
硕士研究生
主要研究自动驾驶决策与控制,目前开展轻量化决策模型设计。未来将继续探索端到端模型轻量化技术及其在自动驾驶中的实际部署。
研究方向:
• 自动驾驶决策与控制
蔡福宁
硕士研究生
主要研究自动驾驶决策,目前开展安全强化学习(Safe RL)研究,以在保证安全的同时实现高效决策,探索在动态交通环境中兼顾驾驶性能与严格安全约束的算法。
研究方向:
• 强化学习(RL)
兰奇
硕士研究生
主要研究强化学习,目前专注于扩散式规划,计划进一步探索扩散模型在端到端自动驾驶系统中的应用。
研究方向:
• 扩散模型
纪耀辉
硕士研究生
研究聚焦自动驾驶决策,尤其是强化学习与基于 Bézier 曲线的轨迹预测。在基于 3DGS 的 UniSim 项目中开发了可编辑静态模型,后续将继续进行算法优化。
研究方向:
• 强化学习 + Bézier 曲线
• 决策与规划
更多
https://blog.csdn.net/2501_91858598
方应
硕士研究生
目前对视觉感知很感兴趣,尤其是三维重建与多模态学习。具备扎实的 Python 基础,正在学习 CNN、Transformer 等经典模型和相关论文,期待通过系统训练深入理解理论并逐步明确研究方向。
研究方向:
• 计算机视觉
• 运动规划
施怡翠
硕士研究生
目前主要研究三维仿真场景重建。在实验室期间积极参与仿真环境重建相关开发,未来计划继续探索该方向。
研究方向:
• 3DGS 三维重建
• 多传感器融合感知
梁爽
硕士研究生
主要研究强化学习(RL)。本科期间参与过实验室 SLAM 项目,负责定位与建图模块。未来计划探索强化学习、路径规划及相关方向的交叉应用。
研究方向:
• 强化学习
• 路径规划
• 决策与控制
潘禹丞
硕士研究生
作为动态重建团队成员,参与了基于 UE5 的动态重建项目,主要负责主界面 UI、各功能 UI 以及点击交互气泡 UI 的开发。
研究方向:
• 动态场景重建
• 点云处理
周熠
硕士研究生
研究主要聚焦自动驾驶系统的决策模块,具体探索鲁棒强化学习如何提升复杂不确定环境中的决策能力,致力于研究动态与对抗场景下的强化学习鲁棒性优化。
研究方向:
• 鲁棒强化学习
更多
https://www.xiaohongshu.com/user/profile/6800d80d000000000403b175
谌誉
硕士研究生
主要研究世界模型,正在探索其与鲁棒强化学习(RRL)的结合,并持续推进相关前沿研究。
研究方向:
• 世界模型
• 鲁棒强化学习
杨晨
硕士研究生
目前研究自动驾驶应用中的大语言模型,重点关注用于场景理解的视觉语言模型。未来将探索多模态大模型与大模型轻量化技术,提升其在真实自动驾驶系统中的实用性。
研究方向:
• 端到端基础模型
• 边缘 AI
• 强化学习
陈仁德
硕士研究生
主要研究用于决策的强化学习(RL)。在实验室期间参与 UniSim 项目,开发了动态可编辑模块。未来将继续探索强化学习在自动驾驶决策系统,尤其是复杂城市场景中的应用。
研究方向:
• 强化学习决策
于文轩
硕士研究生
最感兴趣的方向是计算机视觉,目前正在学习三维点云目标检测与分割算法,希望在未来的学习探索中不断提升。
研究方向:
• 计算机视觉
• 点云数据处理
魏宇豪
硕士研究生
主要研究自动驾驶决策与运动规划,目前聚焦基于学习的端到端算法。未来计划探索多模态大模型、扩散模型和混合专家(MoE)架构在自动驾驶系统中的应用。
研究方向:
• 端到端自动驾驶系统
• 强化学习
• VLM/VLA
王忠全
硕士研究生
2021.9-2024.6,重庆邮电大学,物联网工程,本科生
2024.9-2025.6,重庆大学国家卓越工程师学院,智能网联汽车,交流学生
2025.9-,重庆大学,机器人学工程,硕士研究生
研究方向:
• 智能网联汽车
• 一些有趣的事情
更多
https://blog.csdn.net/Akaxi1 https://akaxi6.github.io/
陈禹舟
硕士研究生
研究方向为新视角下的场景重建,聚焦自动驾驶街景的三维重建与新视角合成,关注 3D Gaussian Splatting 与 NeRF 表征,研究动态场景建模、几何一致性与重建质量提升。
研究方向:
• 新视角下场景重建
唐一宁
硕士研究生
主要研究方向为引导扩散模型生成安全关键交通流场景,目前专注于引导扩散模型算法方案的设计与优化。
研究方向:
• 扩散模型
• 强化学习
周启杰
硕士研究生
主要研究方向为自动驾驶决策与规划,当前主要围绕深度强化学习、扩散模型与端到端自动驾驶系统开展研究,重点关注复杂交通场景下决策与控制问题,并进一步探索生成式模型与强化学习相结合的智能驾驶决策方法。
研究方向:
• 自动驾驶决策(Autonomous Driving Decision-Making)
• 强化学习(Reinforcement Learning)
更多
https://www.zhihu.com/people/huang-chou-qing-zhuo
邹紫恒
硕士研究生
主要研究方向为自动驾驶视觉语言动作模型/世界动作模型,目前专注于面向自动驾驶决策的世界表征的构建。本科毕设阶主要专注于视觉语言模型辅助驾驶决策系统研究,现在在实验室期间,参与利用大模型技术构建可解释的智能驾驶决策系统
研究方向:
• VLM/VLA/WAM
徐泽
硕士研究生
主要研究方向为VLM在智能驾驶中的应用,聚焦VLM/VLA与端到端模型在自动驾驶的应用。未来计划探索世界模型支撑的闭环强化学习及具身智能跨域迁移。
研究方向:
• VLM/VLA
• 端到端模型
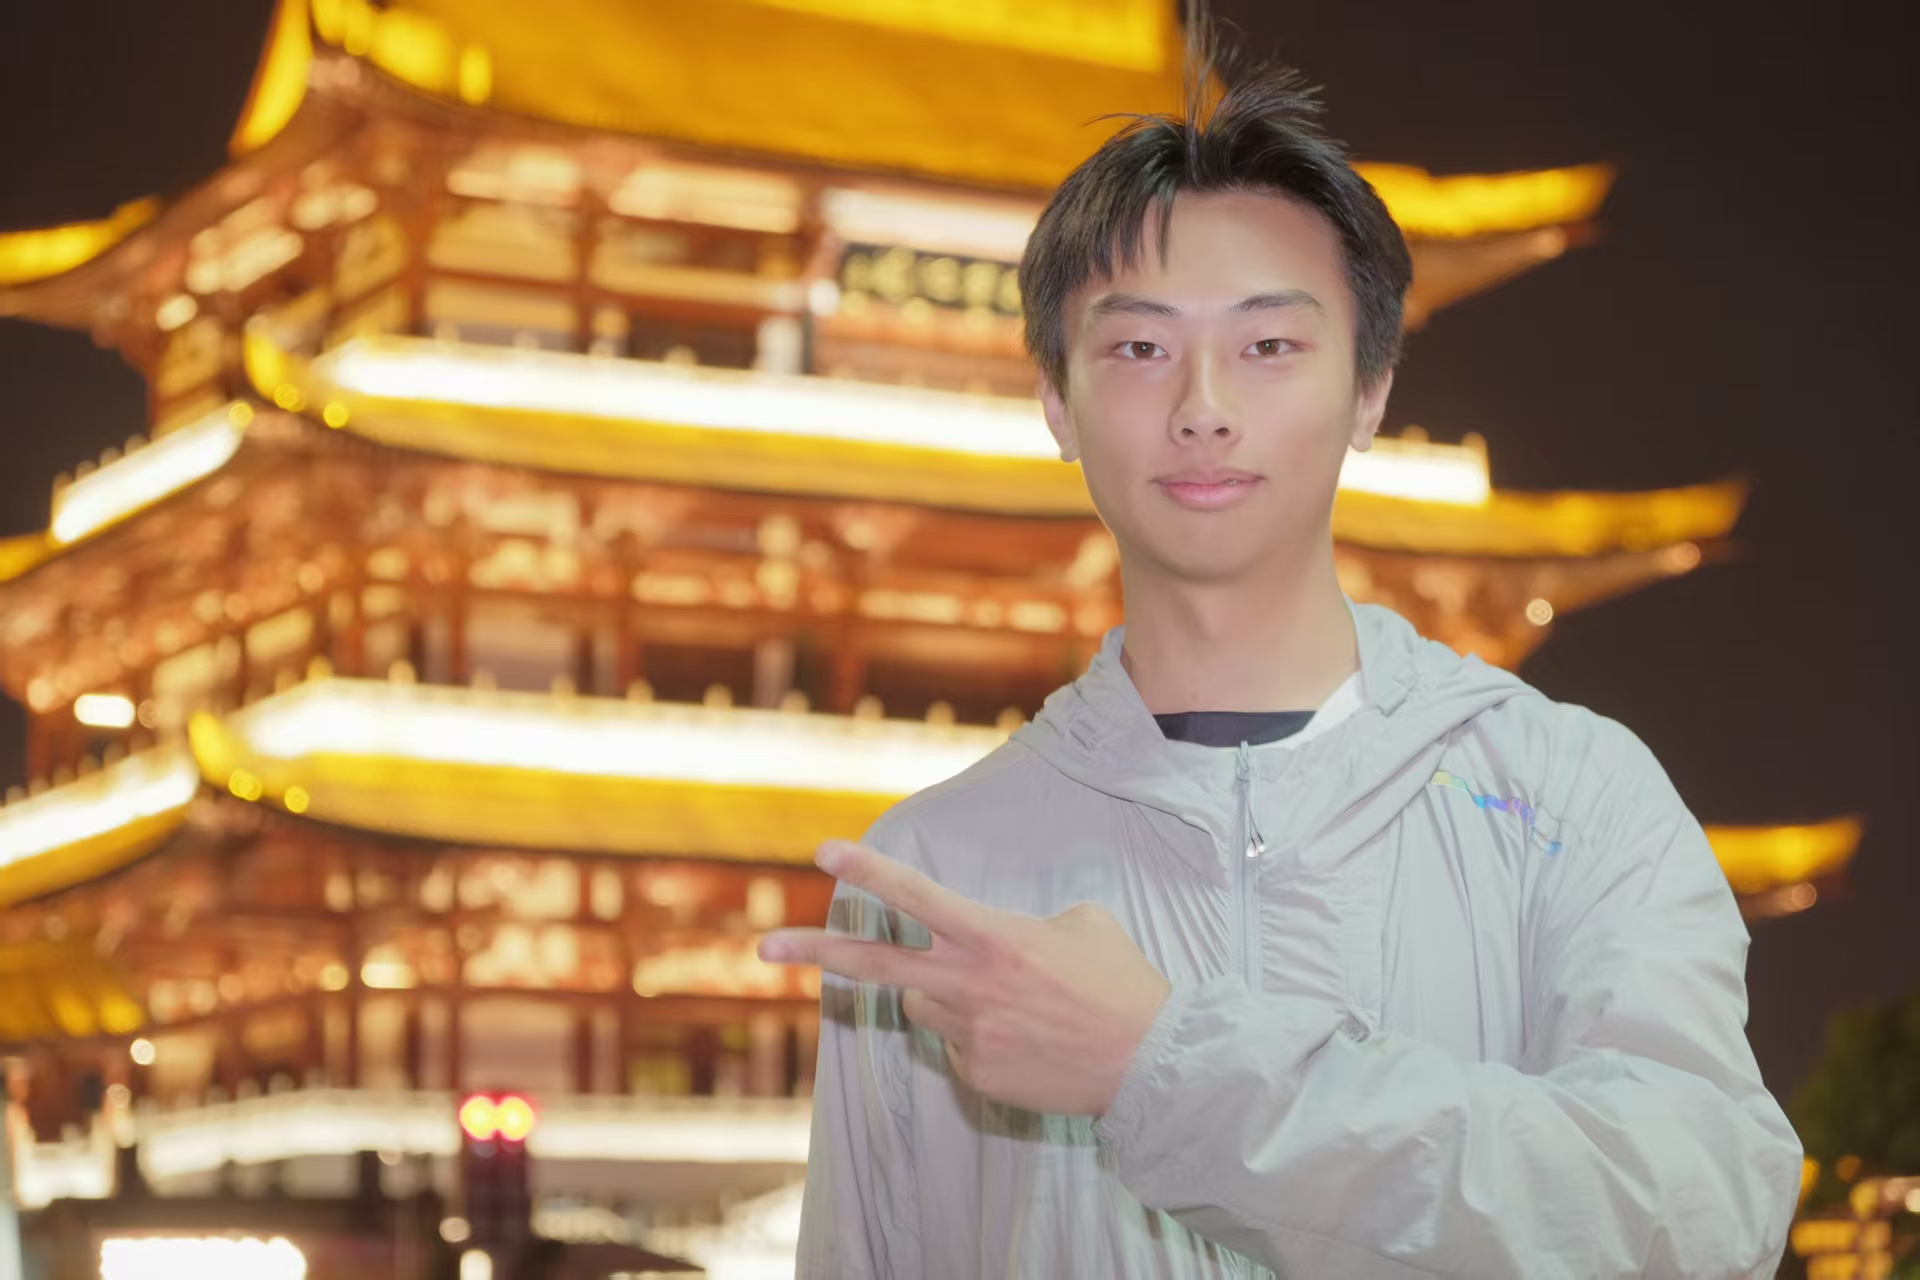
熊冠智
硕士研究生
我关注将 VLA 模型与世界模型结合用于自动驾驶。我希望构建能够理解多模态场景、推演未来变化并生成安全驾驶动作的系统。未来,我计划研究基于世界模型的仿真、闭环评估与鲁棒策略学习,让 VLA 智能体能够从仿真迁移到真实道路。
研究方向:
• 世界模型 视觉语言模型
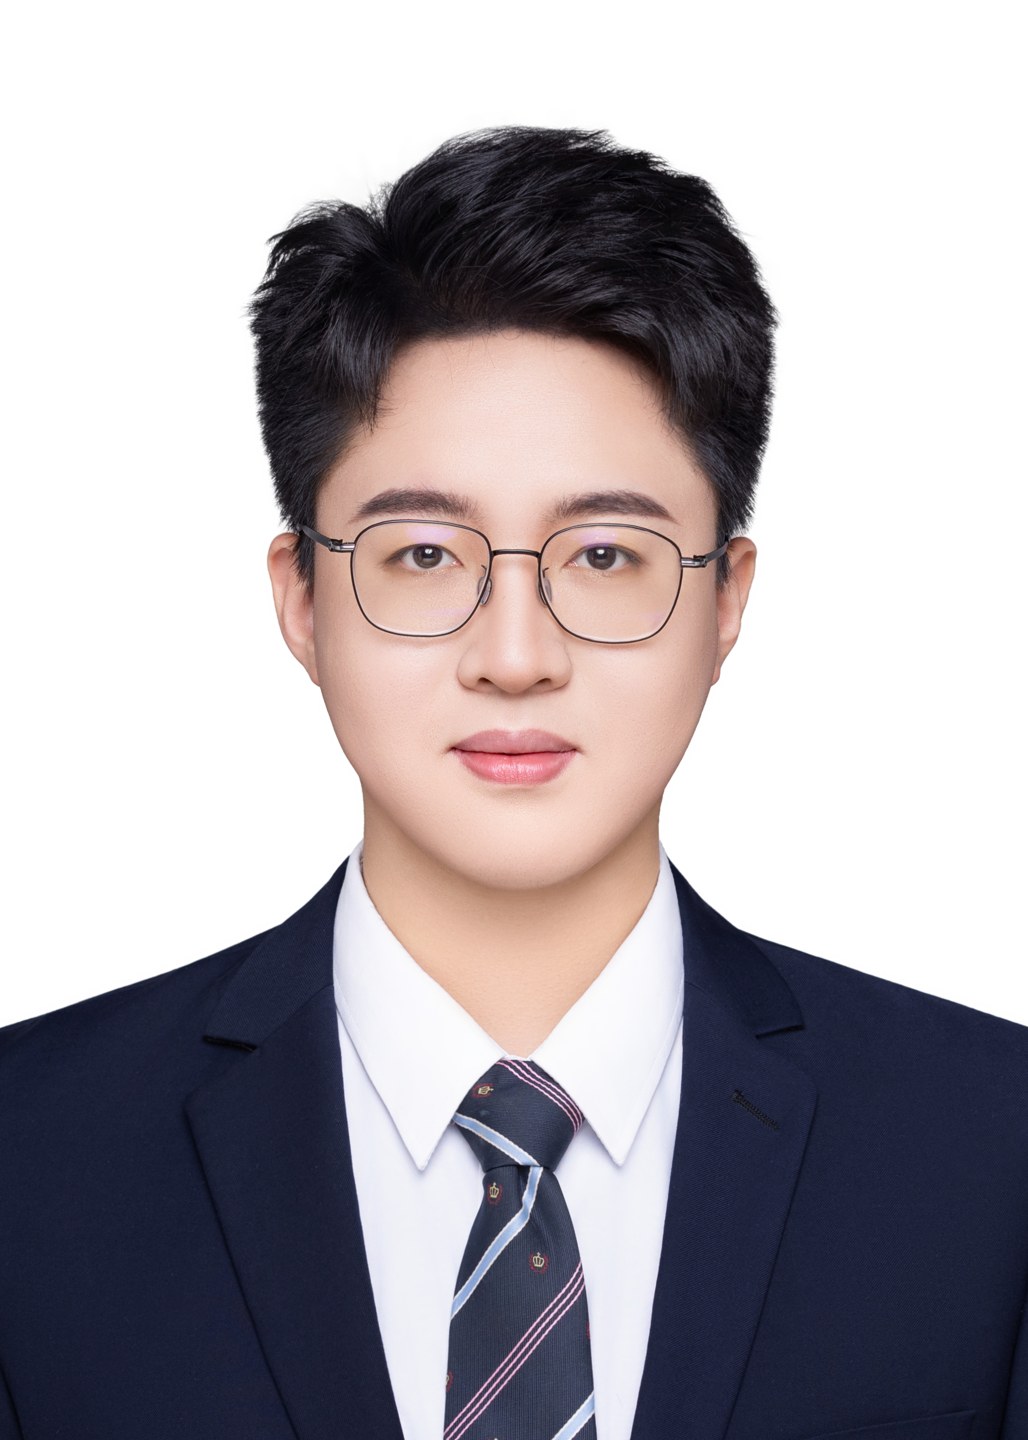
马森磊
硕士研究生
马森磊于2026年获得江苏大学汽车与交通工程学院学士学位。目前正在重庆大学机械与运载工程学院攻读硕士学位。研究方向包括自动驾驶场景重建和新视角重建修复。
研究方向:
• 自动驾驶场景重建
李艺天
硕士研究生
研究方向为智能驾驶决策与规划,目前主要开展基于物理模型与残差网络的车辆运动预测、安全约束下的强化学习决策及多步轨迹规划研究,重点关注驾驶安全性、决策性能与推理效率,未来计划进一步探索世界模型在智能驾驶中的应用。
研究方向:
• 强化学习
• 世界模型
• 智能驾驶决策与规划
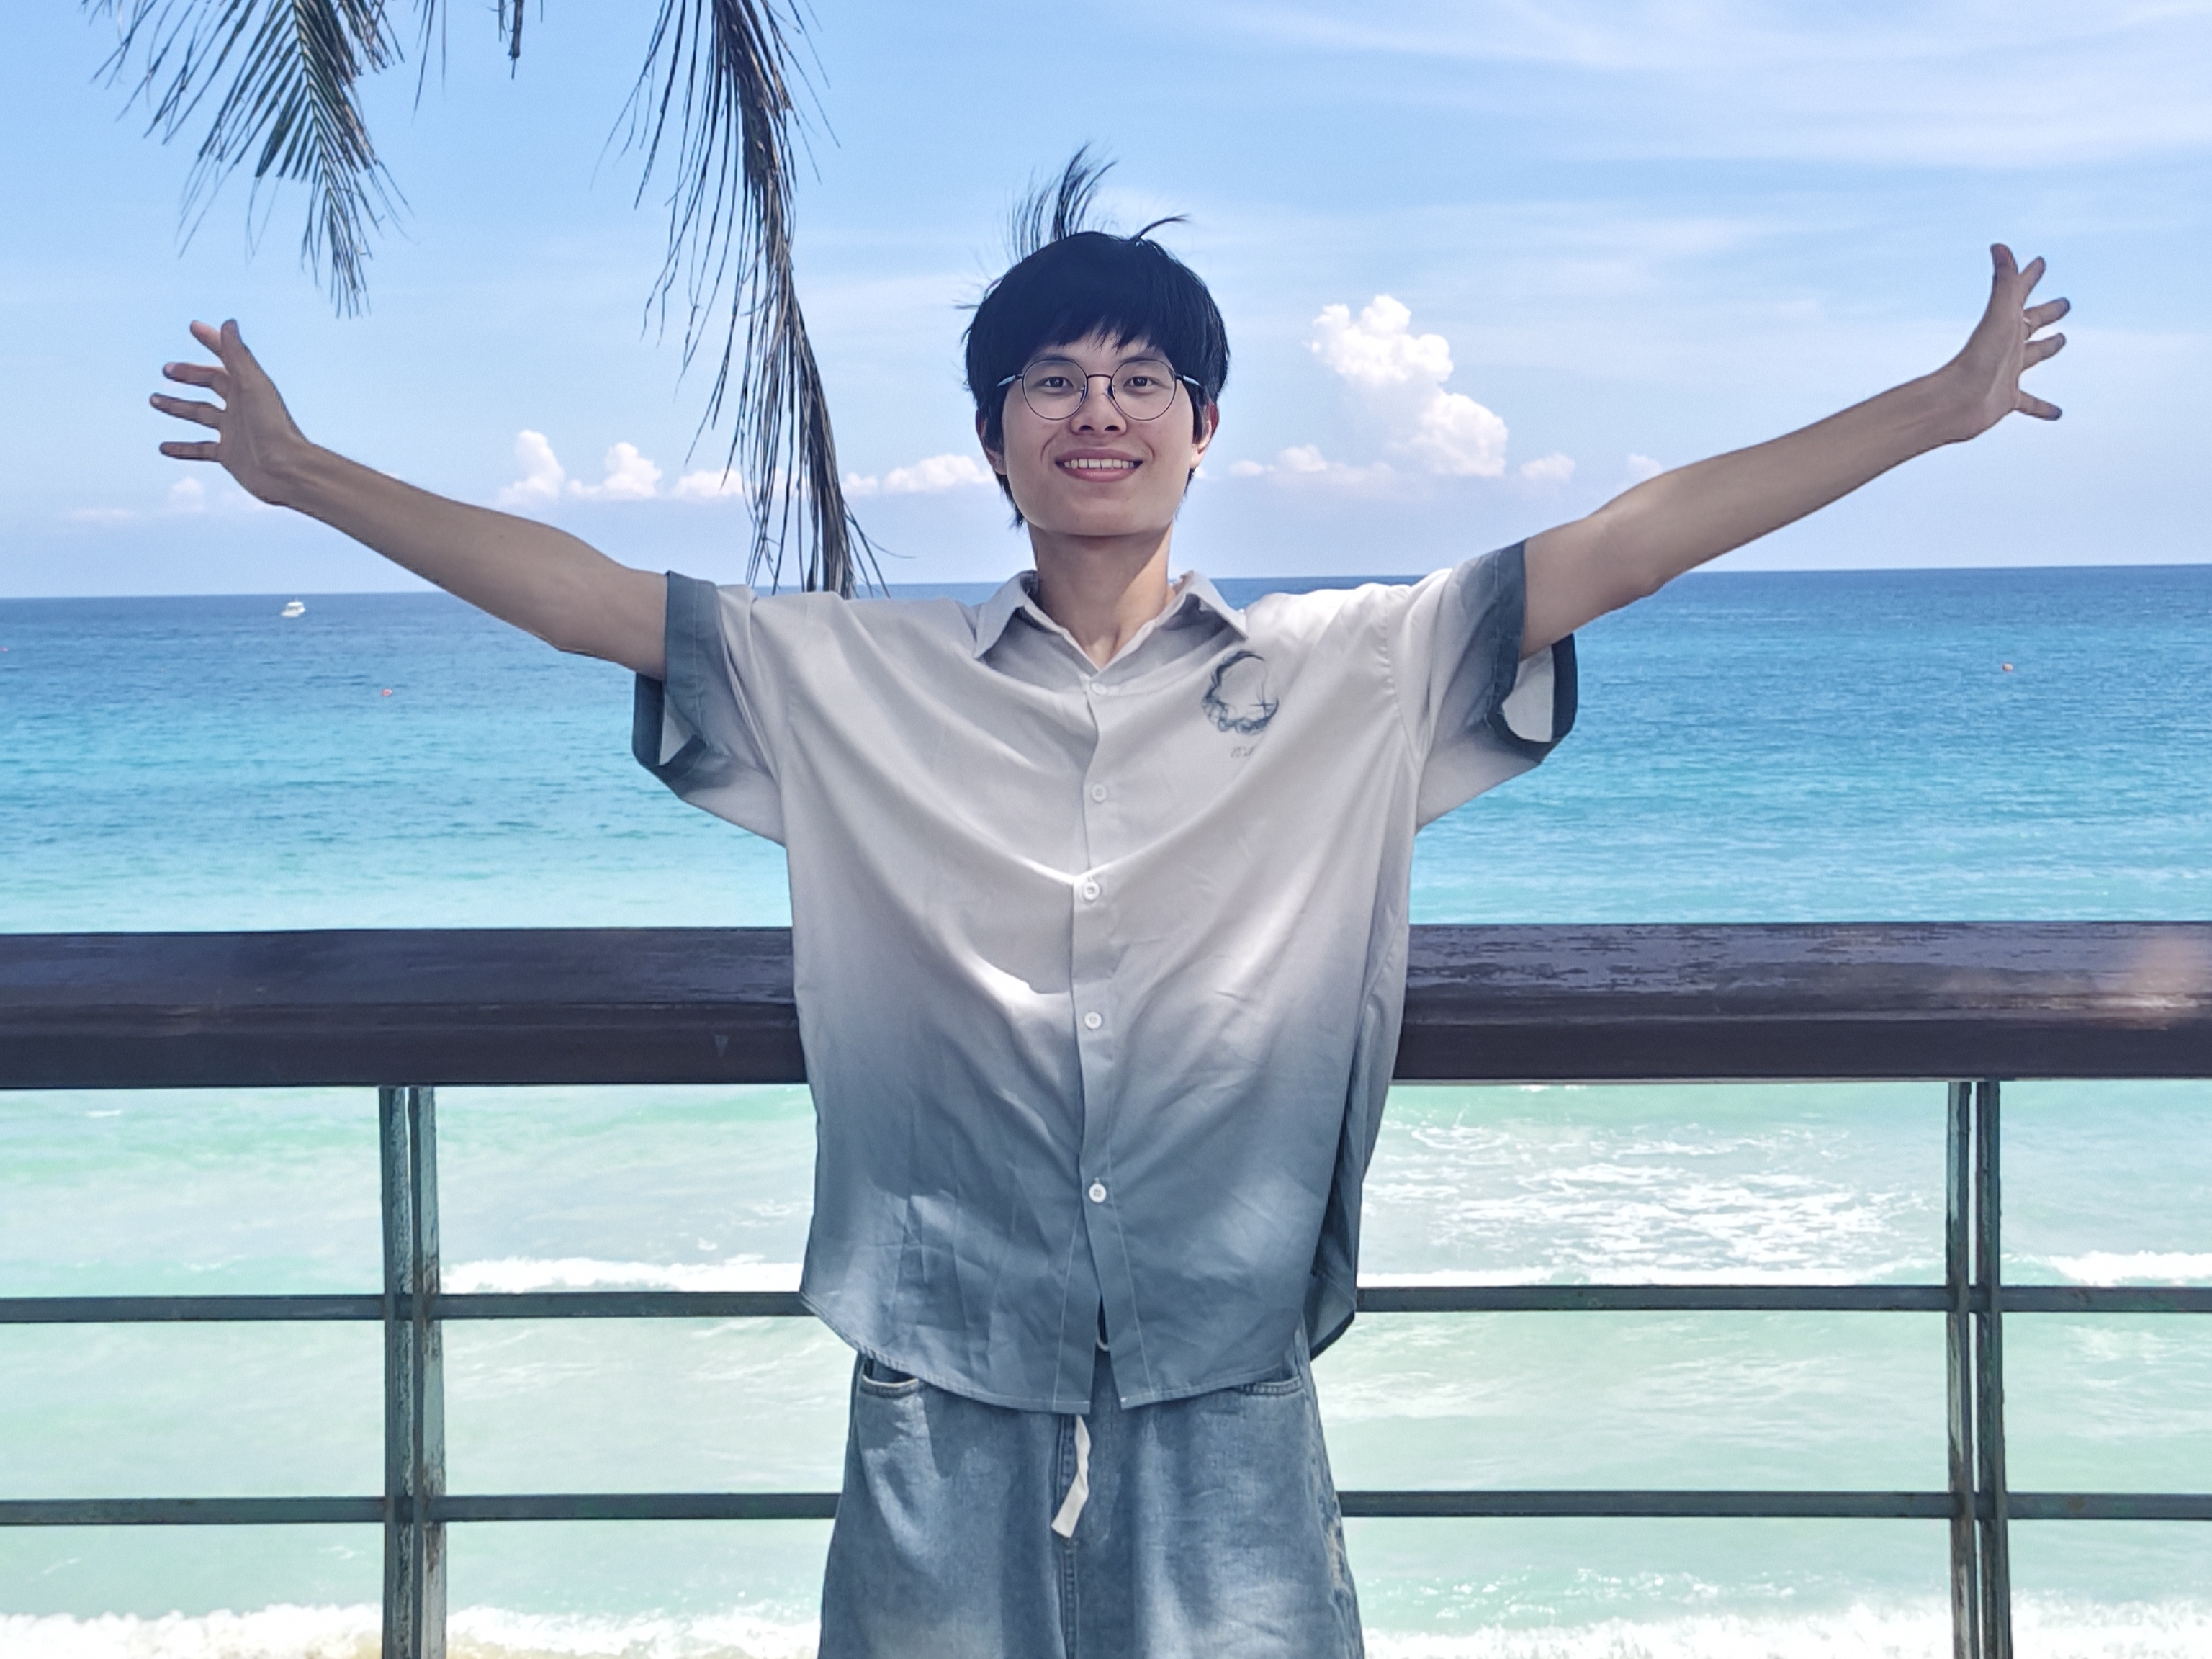
邓垣威
硕士研究生
主要研究方向为3D Gaussian Splatting场景重建与世界模型,聚焦自动驾驶动态场景建模、新视角生成与闭环仿真。
研究方向:
• 3D Gaussian Splatting 场景重建
• 世界模型
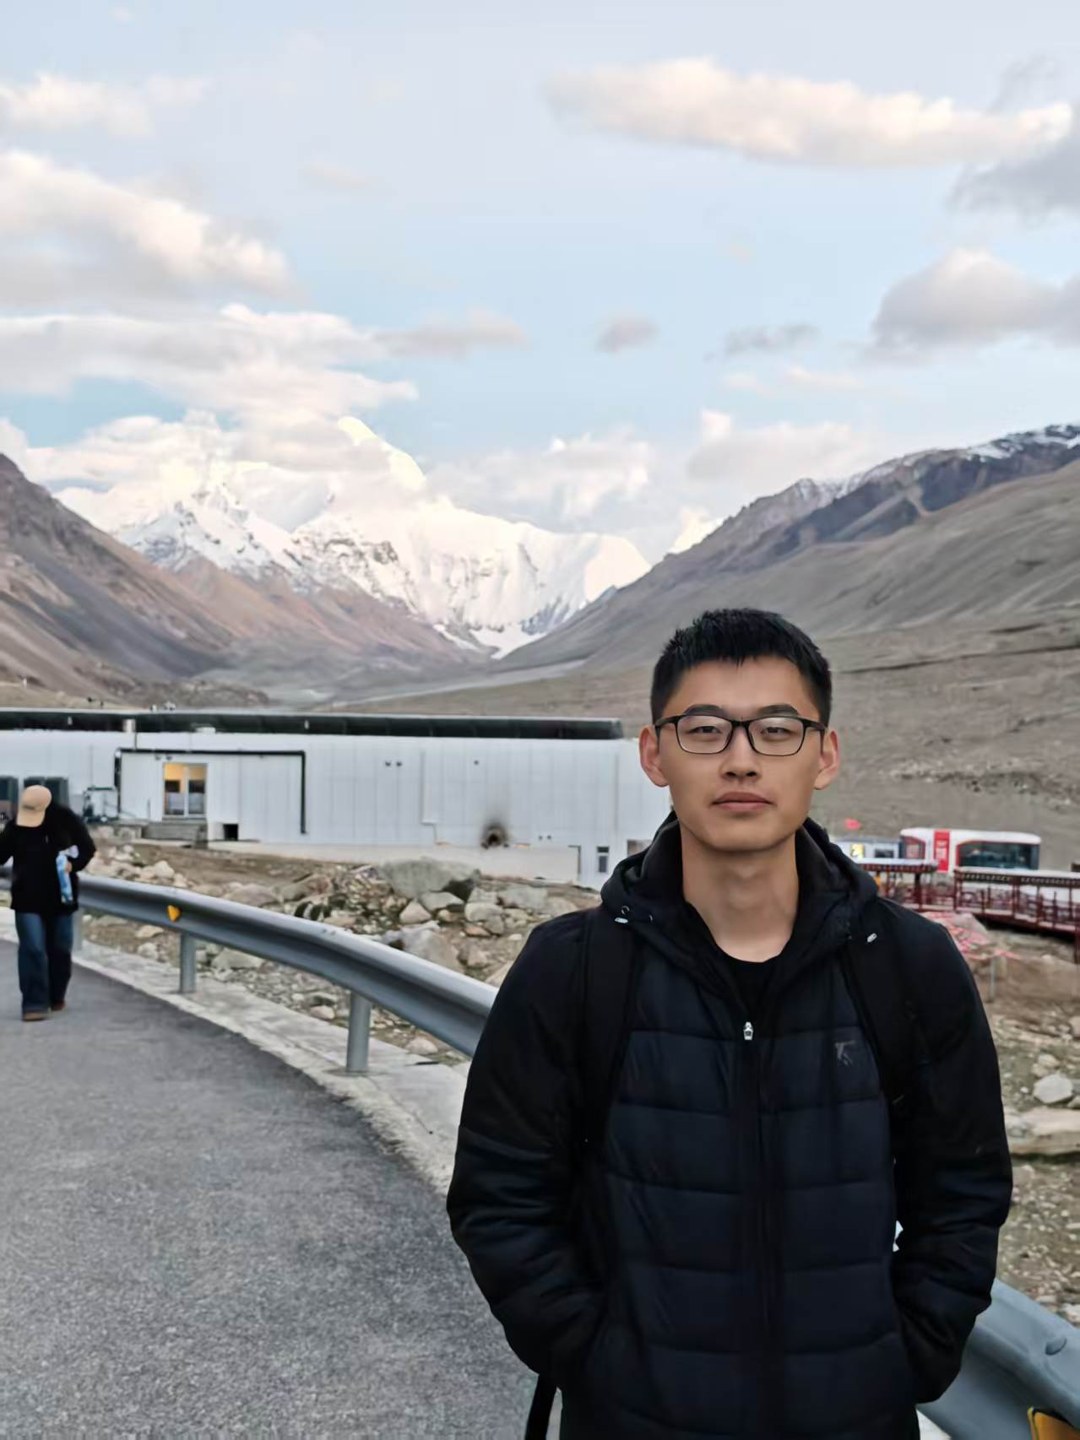
谢佩嘉
硕士研究生
主要研究方向为基于3D高斯的场景重建与新视角合成,目前聚焦于针对街景与相关资产的表面重建优化
研究方向:
• 街景表面重建
冯熙鹏
硕士研究生
我目前的主要研究方向为前馈式3dgs场景重建,主要研究目标为新视角的渲染,预测未来时刻的场景,未来计划探索端到端自动驾驶方向
研究方向:
• 前馈式3dgs场景重建
全洋平
硕士研究生
主要研究方向为世界模型与3DGS,目前关注面向自动驾驶场景的三维重建.未来计划进一步探索世界模型与显式三维表示的融合,提升复杂动态场景的建模、预测与交互能力。
研究方向:
• 世界模型
• 3DGS
中国重庆市沙坪坝区沙正街174号A区7号教学楼,400030 | 电话:12345678 | 邮箱:12345678@123.com
版权所有 © 2025 Automotive Intelligence Lab